Detector de movimiento: 2. Configuración
Téngase en cuenta que las capturas de pantalla y los nombres de los objetos que figuran a continuación podrán ser ligeramente diferentes dependiendo de cada dispositivo o cada programa de aplicación.
2.1. Entrada X: detector de movimiento
Una vez configurada la entrada correspondiente del dispositivo como detector de movimiento (ver manual de usuario del dispositivo), aparece una nueva pestaña para configurar los parámetros relativos a dicha entrada (ver Figura 2).
Parametrización ETSCuando una entrada se ha configurado como detector de movimiento, aparecen los siguientes objetos:
- [Ex] Error de cortocircuito: objeto de un bit que advertirá al bus KNX (mediante el envío de un “1” cada treinta segundos) de una situación de cortocircuito en la conexión o en el propio detector. Una vez resuelta la anomalía, se enviará un “0” (una sola vez) a través de este objeto.
- [Ex] Error de circuito abierto: objeto de un bit que advertirá al bus KNX (mediante el envío de un “1” cada treinta segundos) de una situación de circuito abierto en la conexión o en el propio detector. Una vez resuelta la anomalía, se enviará un “0” (una sola vez) a través de este objeto.
- [Detec. Mov.] Escenas: entrada: objeto de un byte a través del cual se podrán recibir valores de escena (0 – 63, ambos inclusive) desde el bus.
- [Detec. Mov.] Escenas: salida: objeto de un byte a través del cual se podrá enviar valores de escena (0 – 63, ambos inclusive) al bus.
Las opciones de la pestaña de configuración del detector de movimiento son:
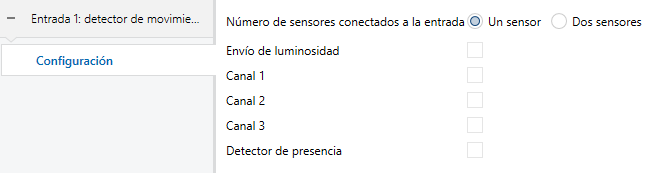
- Número de sensores conectados a la entrada [Un sensor / Dos sensores]: selección del número de sensores conectados a una misma entrada, para calibrar adecuadamente las lecturas de luminosidad y de detección.
- Envío de luminosidad [habilitado / deshabilitado]: activa o desactiva el envío automático (de forma periódica) del nivel de luminosidad al bus KNX (en términos de porcentaje o de Luxes, a través de “[Ex] Luminosidad”). Si se activa aparecen los parámetros:
- Periodo [0…15…255] [x 1s]: periodo de envío del valor de luminosidad al bus. Si se configura igual a 0, se deshabilita el envío periódico.
- Cambio de luminosidad para enviar [0…100] [%] / [x 10 Lux]: establece un cierto incremento de modo que cuando dos lecturas consecutivas de la luminosidad difieran en más de ese valor, se producirá un envío extra de la luminosidad al bus. Si se deja en “0”, esta opción queda deshabilitada.
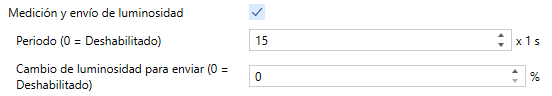
Como se ha explicado, el envío de la luminosidad tiene lugar a través del objeto de un byte “[Ex] Luminosidad”, cuyo valor es tanto mayor cuanto mayor sea el nivel de luz de la estancia.
Nota
Téngase en cuenta que, durante la detección continuada de movimiento, el nivel de luminosidad podría tardar algo más de tiempo en actualizarse dado que ambas señales (detección y luminosidad) comparten el mismo puerto del dispositivo.
- Canal X [habilitado / deshabilitado]: activa o desactiva los distintos canales virtuales de detección disponibles. Cada canal virtual se comporta de modo independiente, lo que permite establecer paralelamente diferentes criterios (retardos, umbrales, etc.) y diferentes reacciones a partir de las lecturas de un mismo detector.
- Detector de presencia [habilitado / deshabilitado]: activa o desactiva la función de detección de presencia.
2.1.1. Canales
En cada entrada pueden habilitarse hasta tres canales de detección del movimiento. Estos canales compartirán un mismo estado hardware, es decir, leerán de la entrada la misma información sobre movimiento, luminosidad o errores, pero podrá configurarse de manera diferente en cuanto a:
- Condiciones de detección de movimiento.
- Tipos de envíos para detección y no detección
- Otras configuraciones como habilitación del canal, envíos limitados por luminosidad, estado forzado y objeto de detección de movimiento externo.
Estas opciones se detallan a continuación.
2.1.1.1. Condiciones de detección del movimiento
El canal conmutará al estado “Detección” cuando se reciba del sensor una señal de detección de movimiento, y a “No detección” cuando esa señal deje de recibirse.
- Cuando el canal pasa al estado “Detección” se iniciará un temporizador; que se reiniciará cada vez que se reciba la señal de detección de movimiento.
- Pasado un tiempo (duración de la detección) sin que se produzca una nueva detección de movimiento, el canal pasará al estado “No detección”
- En ese momento se iniciará un temporizador, de forma que si se produce una detección de movimiento antes de que cumpla un determinado tiempo (tiempo ciego), esa detección será ignorada.
- Una vez transcurrido el tiempo ciego, en el momento en que se produzca una detección de movimiento, se pasará de nuevo al estado “Detección”.
Véase el siguiente ejemplo.
Ejemplo: Estados de detección.
- La gráfica inferior muestra la siguiente sucesión de eventos:
- En t1, el sensor activa la señal de movimiento. El canal cambia al estado “Detección” y envía un “1” a través de “[Ex][Ci] Estado de detección” (encendiéndose por ejemplo una lámpara).
- En t2 deja de haber movimiento, pero el canal sigue en “Detección” y empieza a contar el tiempo de duración de detección que se haya parametrizado (T1).
- En t3, el canal cambia a “No detección” y envía un “0” (apagándose entonces la lámpara). Tras ello empieza a contar el tiempo ciego parametrizado (T2).
- Aunque en t4 el sensor vuelve a informar de un movimiento, hasta t5 (en que concluye T2) el canal no pasa a “Detección” (enviando un “1”).
- En t6 el sensor deja de notificar el movimiento, con lo que empieza nuevamente a contarse la duración de la detección (T1).
- En t7 (sin concluir T1) vuelve a haber movimiento, con lo que se interrumpe la cuenta y el canal permanece en “Detección” sin haber pasado por “No detección” entre t6 y t7.
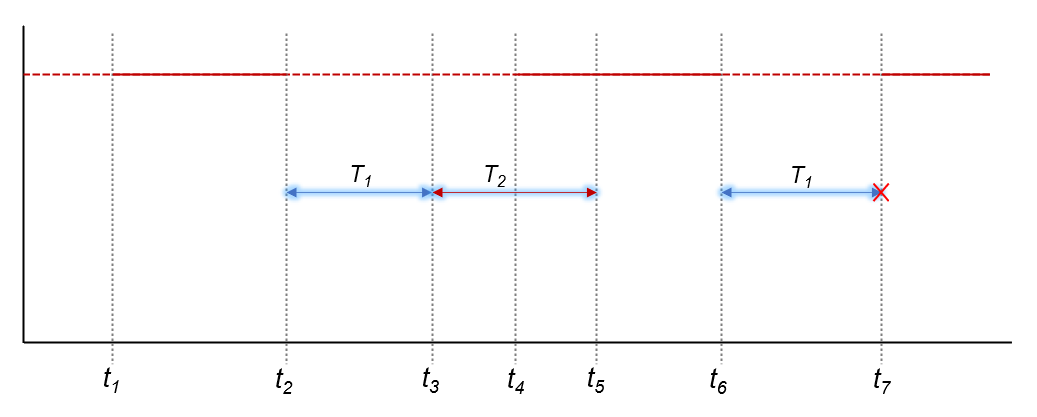
- Figura 5. Estados de detección del canal frente a señal de movimiento
Cuando habilitamos un canal nos encontramos con varias secciones donde la primera tiene los siguientes objetos:
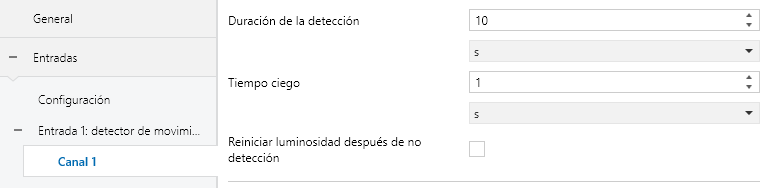
Los parámetros superiores de esta pestaña determinan los tiempos mencionados:
- Duración de la detección [1…10…255] [s] [1…255] [min] [1…18] [h]: establece el tiempo mínimo que debe transcurrir sin existir movimientos antes de que el canal pase al estado “No detección”. Un nuevo evento de detección interrumpirá este contador.
Ejemplo: duración de la detección.
Se utiliza el dispositivo MAXinBOX 66 con un detector de movimiento para encender/apagar una fuente de luz (conectada a un regulador KNX) en función de si se detecta o no movimiento en la estancia. Si se establece una duración de la detección de 5 segundos, cuando el detector identifique un primer movimiento, MAXinBOX 66 enviará al regulador el valor “Detección” para encender la fuente de luz. Una vez transcurran cinco segundos sin ningún movimiento (aunque el sujeto permanezca en la estancia), MAXinBOX 66 enviará al regulador el valor “No detección”, con lo que la fuente de luz se apagará. En cambio, una duración de detección de 60 segundos provocará que la luz permanezca encendida durante al menos un minuto, dado que son necesarios sesenta segundos sin movimientos antes de que se envíe el valor de “No detección”, lo que proporciona una mayor seguridad de que el sujeto ha abandonado la estancia.- Tiempo ciego [0…1…255] [s / min] [1…18] [h]: establece un margen de tiempo durante el cual el canal permanecerá inactivo tras entrar en el estado de “No detección”. Esto garantiza que el estado de “No detección” se mantendrá al menos durante este tiempo, aun cuando se produzca movimiento en la estancia, lo cual será ignorado por el canal.
- Reiniciar la luminosidad después de no detección [habilitado / deshabilitado]: si se habilita este parámetro, el objeto de “[Ex] Luminosidad” se restablecerá al valor 0% (ó 0 luxes) cada vez que el canal abandone el estado “Detección” y entre en “No detección”. Existe igualmente la posibilidad de imponer un retardo:
- Retardo de reinicio [0…60] [x 1s]: establece un retardo previo a la restitución del objeto de luminosidad.
Este parámetro es de utilidad en combinación con la función de Detección condicionada por la luminosidad, por lo que se recomienda la lectura de los ejemplos que sobre esta función se ofrecen más adelante.
2.1.1.2. Tipos de envíos para detección y no detección
Con esta funcionalidad se permite configurar el tipo de envíos al bus KNX y las acciones a realizar que el dispositivo deberá efectuar cuando el canal entre en los estados de Detección y No detección:
- Tipo de objeto: con cada evento se podrá enviar uno o varios de los siguientes (con valor configurable): objeto binario, escena, modos HVAC y porcentajes.
- Envío periódico: los objetos se enviarán al bus de forma única o con un periodo configurable.
- Retardo: los envíos podrán producirse tras el cambio de estado o tras un retardo.
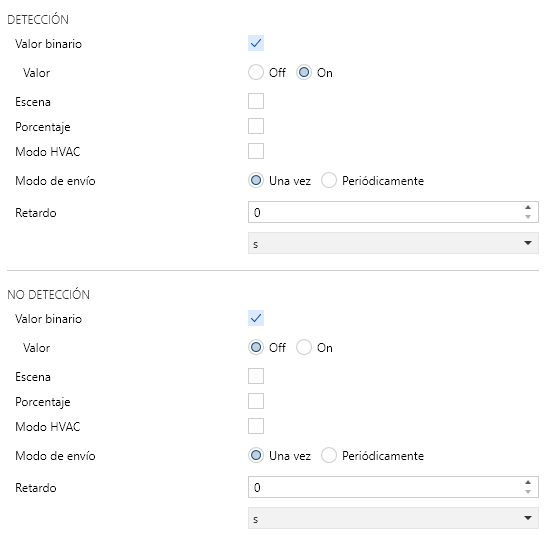
- Valor binario [habilitado / deshabilitado]: habilita o deshabilita el envío de un valor binario (según se establezca en Valor [Off / On]) a través del objeto “[Ex] [Ci] Estado de detección (Binario)”.
- Escena [habilitado / deshabilitado]: habilita o deshabilita el envío de una orden de ejecución de escena (según se establezca en Valor [1…64]) a través del objeto “[Detec. mov.] Escenas: salida”.
- Porcentaje [habilitado / deshabilitado]: habilita o deshabilita el envío de un valor de porcentaje (según se establezca en Valor [0…100] [%]) a través del objeto “[Ex] [Ci] Estado de detección (Porcentaje)”.
- Modo HVAC [habilitado / deshabilitado]: habilita o deshabilita el envío del valor de activación de un modo especial HVAC a través del objeto “[Ex] [Ci] Estado de detección (HVAC)”. El modo HVAC deseado puede establecerse a través del parámetro Valor, que ofrece las siguientes opciones:
| Modo HVAC | Valor del objeto |
|---|---|
| Confort | 1 |
| Standby | 2 |
| Económico | 3 |
| Protección de edificio | 4 |
Tabla 1. Modos HVAC
- Modo de envío [Una vez / Periódicamente]: si se elige la segunda opción, se mostrará también el siguiente campo:
- Período [1…5…255] [s] [1…255] [min] [1…18] [h].
- Retardo [0…255] [s / min] [1…18] [h]: establece un retardo para los envíos al bus, a partir del momento en que el canal entre en el estado “Detección”.
Nota
Téngase en cuenta que si este retardo es mayor que la Duración de la detección no se producirá el envío asociado a la detección.
2.1.1.3. Otras configuraciones
Empleando la opción de “Habilitación de canal”, mientras el canal permanezca deshabilitado, se interrumpirá cualquier nuevo envío de detección al bus relacionado con ese canal, independientemente de si se produces detecciones de movimiento o no.
Se puede restringir el comportamiento del canal de acuerdo con las lecturas de luminosidad. Para hacer uso de esta funcionalidad, será necesario habilitar la medición y envío de luminosidad para la entrada que se quiera utilizar.
Ejemplo: Detección condicionada por la luminosidad.
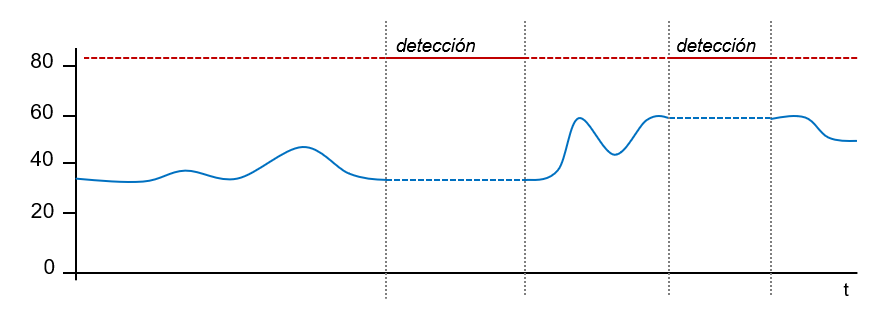
- Se desea encender y apagar una fuente de luz artificial en función de si existe movimiento en la estancia y de la cantidad de luz natural existente. Para ello, se configura una detección condicionada por la luminosidad, con un umbral del 50% y con la opción de envío de no detección tras superar el umbral.
- Durante la noche, el nivel de la luminosidad permanece en el 10%.
- A las 6:00h se detecta movimiento, por lo que se enciende la fuente de luz al estar por debajo del 50%. Esto ocasiona un rápido incremento del nivel, que además continúa incrementándose progresivamente puesto que empieza a amanecer.
- Cada pocos segundos vuelve a detectar movimiento, por lo que la fuente de luz no se apaga en ningún caso.
- A las 6:30h ya ha amanecido, con lo que la luminosidad ronda ya el 60%. La fuente de luz artificial se apaga (se envía “No detección” por haberse superado el umbral) y el nivel baja al 55%.
- La fuente de luz permanece apagada independientemente de que existan movimientos, pues la luminosidad está en todo caso por encima del umbral.
Como puede verse, en este ejemplo (en el que se ha elegido enviar “No detección” tras superar el umbral) es esencial que el umbral configurado quede por encima del nivel que proporcione la luz natural (en el ejemplo, 55%), y que la fuente de luz artificial no supere por sí misma (en ausencia de luz natural) ese valor. 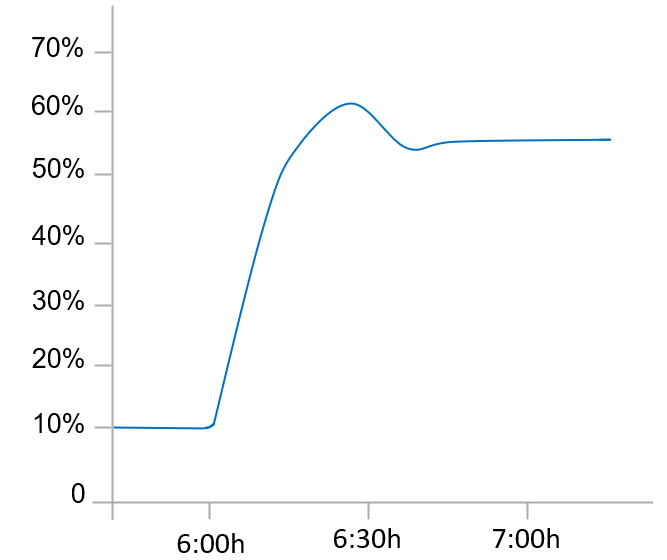
- Figura 8: Ejemplo de evolución luminosidad por horas
Este umbral es además configurable por objeto ([EX][CX] Umbral de luminosidad), de tal forma que este se puede modificar con un envío por el bus KNX.
La función (ya mencionada) de Reiniciar luminosidad después de no detección garantiza que, tras un apagado debido al envío de no detección, el dispositivo notificará cualquier nueva detección en todo caso, aunque no haya tenido tiempo de verificar el valor actualizado de la luminosidad (ver el siguiente ejemplo).
Ejemplo: Reinicio de la luminosidad.
Se dispone de una fuente de luz cuyo encendido y cuyo apagado se desea que dependan de la detección del movimiento y de si es de día o de noche.
Así pues, se configura una detección condicionada a un umbral del 30%, pero sin activar el envío de no detección tras sobrepasar el umbral.
- Si alguien entra en la estancia cuando es de noche, se encenderá la fuente de luz, pasando la luminosidad al 70%, valor que el dispositivo medirá posteriormente. Como NO se ha configurado el envío de no detección tras sobrepasar el umbral, la fuente de luz continuará encendida.
- Tras un tiempo sin movimientos se enviará “No detección”, lo que apagará la luz.
- Si inmediatamente después vuelve a haber movimiento sin que el dispositivo haya tenido tiempo de detectar que la sala ha vuelto a quedar a oscuras, el envío de la detección al bus no tendrá lugar hasta que el dispositivo pueda medir un valor actualizado de la luminosidad.
La situación anterior puede prevenirse si se define por parámetro el reinicio de la luminosidad al 0% tras no detección.
- Ejemplo: reinicio de la luminosidad (con retardo).
- En este caso se dispone de una fuente de luz con apagado suave, cuyo encendido y cuyo apagado, como en el ejemplo anterior, se desea que dependan del movimiento y de si existe iluminación natural o no en la estancia.
- Se configura nuevamente un umbral del 30% sin envío de no detección tras sobrepasar el umbral.
- Al entrar alguien de noche en la estancia, se encenderá la fuente de luz pasando la luminosidad al 70%, valor que el dispositivo medirá posteriormente. Como NO se ha configurado el envío de “No detección” tras sobrepasar el umbral, la fuente de luz continuará encendida.
- Tras un tiempo sin movimientos, el dispositivo enviará la no detección, con lo que empezará a apagarse la fuente de luz.
- Si Reiniciar luminosidad después de no detección está habilitado, el dispositivo asumirá desde ese momento una luminosidad del 0%. Sin embargo, al no haber movimiento, se recibirán nuevos valores de luminosidad (por ejemplo, del 60%) durante el apagado suave, sobrescribiendo así el 0%.
- Esto podría provocar que una detección justo anterior al apagado completo no llegue a notificarse al bus (pues 60% > 30%), con la particularidad de que la luz continuará apagándose, pero el dispositivo no será consciente de la oscuridad hasta que instantes después reciba nuevos valores de luminosidad.
- La situación anterior puede prevenirse si se impone un retardo al reinicio de la luminosidad, de tal modo que permanezca en 0% al término del apagado suave, evitando así que ese 0% se sobrescriba.
Nota
Como ya se ha expuesto, la opción de reiniciar la luminosidad tras el envío de “No detección” sólo es aplicable a los casos en que el canal conmuta del estado “Detección” al estado “No detección”, y cuando esto se debe a un evento en el sensor. Por tanto, la luminosidad nunca se reinicia en los siguientes casos:
- Cuando la “No detección” se envía debido a que la luminosidad vuelve a quedar por encima del umbral (comportamiento parametrizable).
- Cuando la “No detección” se envía debido a una transición desde el estado “No detección” hacia sí mismo (por ejemplo, si el sensor había reportado una detección, pero el canal permaneció en “No detección” al existir una luminosidad superior al umbral; en tal caso, la luminosidad no se reiniciará pese a que sigan notificándose no detecciones).
Los valores recibidos a través del objeto de estado forzado serán interpretados por el dispositivo como una señal maestra de detección o no detección (es decir, este objeto permite sobrescribir externamente la señal de detección de movimiento). El comportamiento cuando se recibe un valor de estado forzado desde el bus es:
- Se recibe un “ON”:
- Si el canal estaba en estado “Detección”, no realizará ninguna acción.
- Si el canal estaba previamente en estado “No detección”, pasará a “Detección”. El retardo de detección que se haya configurado será también aplicable en este caso (ver sección 2.1.1), al igual que cuando es el propio sensor el que notifica la detección.
- Se recibe un “OFF”:
- Si el canal estaba en estado “Detección”, pasará a “No detección”
- Si el canal estaba previamente en estado “No detección”, no se realizará ninguna acción. El retardo de no detección que se haya configurado será también aplicable en este caso (ver sección 2.1.1), al igual que cuando es el propio sensor el que notifica la detección.
Tras forzar el estado se permanece en él durante un tiempo de espera configurable. Una vez transcurrido el tiempo de espera:
- Si el estado forzado era “No detección”, se permanecerá en este estado, sin que se realice ningún envío hasta que nuevamente se detecte movimiento.
- Si el estado forzado era “Detección”:
- Si no hubo ningún movimiento en los últimos T segundos (siendo T el tiempo de detección), se pasa a “No detección”, enviándose el objeto correspondiente (salvo que el canal esté bloqueado).
- Si hubo algún movimiento en los últimos T segundos (siendo T el tiempo de detección), se permanece en el estado de “Detección”, sin que se realice ningún envío.
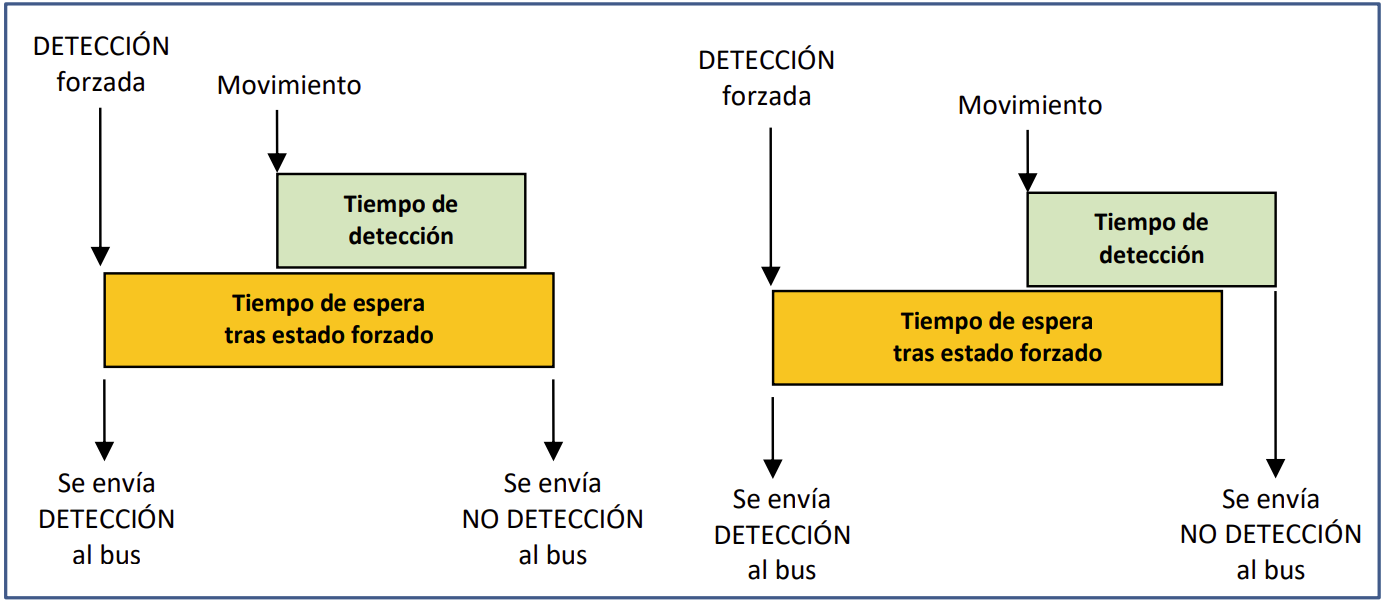
La ejecución del estado forzado es incondicional e independiente de si el canal se halla bloqueado y del estado del sensor, al tener preferencia sobre otras funciones.
Se podrá habilitar un objeto de comunicación para la detección de movimiento externo, de forma que puedan recibirse notificaciones movimiento desde otros dispositivos KNX y que puedan combinarse sus estados y dar una respuesta común. Cuando se escriba un “1” sobre este objeto, el canal actuará exactamente igual que si se hubiera detectado movimiento en el propio sensor.
Téngase en cuenta que, si el dispositivo remoto no se configura para reenviar periódicamente ese “1”, el canal de detección del dispositivo local abandonará el estado “Detección” tan pronto como expire el tiempo de detección configurado.
Parametrización ETS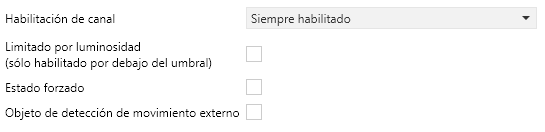
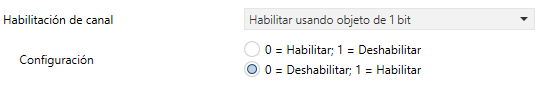
- Habilitación de canal [Siempre habilitado / Habilitar usando objeto de 1 bit / Habilitar mediante escena]: establece de qué forma podrá activarse o desactivarse el canal.
- Siempre habilitado: el canal estará permanentemente activo.
- Habilitar usando objeto de 1 bit: el canal pasará del estado activo al inactivo (y viceversa) en función del valor [0 = Habilitar; 1 = Deshabilitar / 0 = Deshabilitar; 1 =Habilitar] recibido a través del objeto “[Ex][Ci] Habilitar canal”.
- Habilitar mediante escena: el canal conmutará entre habilitado e deshabilitado en función de los valores de escena recibidos a través del objeto “[Detec. Mov.] Escenas: entrada”.
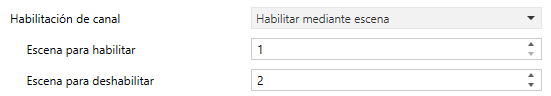
Al elegir esta opción se deben establecer también los parámetros:
- Escena para habilitar [1…64]: determina el número de escena que activará el canal.
- Escena para deshabilitar [1…2…64]: determina el número de escena que desactivará el canal.
En caso de habilitar uno de los objetos de control, aparecen los siguientes parámetros:
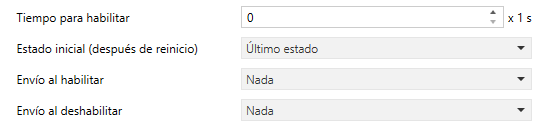
- Tiempo para habilitar [0…255]: establece un retardo en la reactivación (habilitación) del canal tras escribir en el objeto de comunicación correspondiente.
- Estado inicial (después de reinicio) [Último estado / Habilitar / Deshabilitar]: determina el estado del canal cuando el dispositivo entra en funcionamiento o tras un corte de tensión del bus. En el caso de la primera inicialización, se entiende como último estado el estado habilitar.
- Envío al habilitar [Nada / No detección / Detección]: establece el valor que será enviado al bus en cuanto el canal pase al estado habilitado, a fin de advertir de que a partir de ese momento se retomará el proceso de detección. Los dos últimos se corresponden con los valores (binario, de escena, etc.) establecidos para “Detección” y “No detección”, respectivamente, tal como se explicó en la sección 2.1.1.
- Envío al deshabilitar [Nada / No detección / Detección]: análogo al anterior; establece el valor a enviar al bus en el momento en que el canal pase al estado deshabilitado.
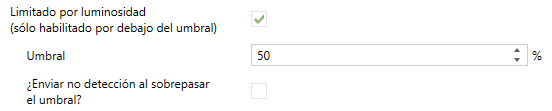
- Limitado por luminosidad [habilitado / deshabilitado]: para activar este objeto, será necesario habilitar primero la medición y envío de luminosidad para la entrada seleccionada. Una vez activo, el envío al bus del valor correspondiente a “Detección” tendrá únicamente lugar en el caso de que el nivel de la luminosidad en el momento de la detección sea inferior a un cierto nivel de umbral. Al activar esta opción se deben configurar los siguientes parámetros:
- Umbral [0…50…100] [%] / [0…40…100] [x 10 lux]: valor de luminosidad a partir del cual el canal dejará de enviar detecciones.
Nota
Los valores de “No detección” se enviarán siempre, tanto si la luminosidad está por encima del umbral como si está por debajo.
- ¿Enviar no detección al sobrepasar el umbral? [habilitado / deshabilitado]: si se activa, fuerza un envío de no detección en el momento en que la luminosidad sobrepasa el umbral configurado.
Nota
La parametrización de valores de umbral inadecuados podría provocar un funcionamiento no deseado.
- Estado forzado [habilitado / deshabilitado]: habilita o deshabilita el objeto de comunicación binario “[Ex][Ci] Forzar estado”.
- Tiempo de espera tras forzar estado [1…10…255] [s] [1…255] [min] [1…18] [h]: establece el tiempo durante el que el canal permanecerá en el estado forzado. Nótese que los estados forzados ignoran la duración de la detección y el tiempo ciego que se hayan configurado.
- Detección de movimiento externo [habilitado / deshabilitado]: permite habilitar o deshabilitar un objeto de comunicación específico (“[Ex] Detección de movimiento externo”) para recibir detecciones de movimiento desde otros dispositivos KNX, de forma que varios dispositivos puedan combinar sus estados y dar una respuesta común.
Nota
El objeto de detección externa es único para cada entrada configurada como detector de movimiento, y tiene efecto sobre todos sus canales activos.
2.1.2. Detección de presencia
Al margen de los canales de detección de movimiento, se puede habilitar la función de detección de presencia. La diferencia entre movimiento y presencia es importante:
- La detección de movimientos no necesariamente implica presencia de personas (pueden ser objetos los que se muevan).
- La no detección de movimientos no necesariamente implica la no presencia de personas (pueden estar durmiendo).
Esta distinción no es trivial para el sistema de domótica. Sin embargo, se puede hacer uso de varios detectores de movimiento (uno como maestro y el resto como esclavos) y de detectores de estado en las puertas de la estancia para supervisar las entradas / salidas y así determinar la presencia o no de personas en su interior.
Se ofrece al final de este capítulo un ejemplo práctico para comprender mejor el funcionamiento de esta funcionalidad.
La detección de presencia requiere de varios dispositivos:
- Detectores de movimiento (uno como maestro y el resto como esclavos)
- Sensores o indicadores de apertura y cierre de las puertas de la estancia para supervisar las entradas / salidas.
El dispositivo que incorpore el detector de presencia puede actuar como detector maestro o como detector esclavo.
2.1.2.1. Maestro
El detector maestro será el que determine si existe presencia (estado “ocupado”) o no (estado “no ocupado”) en función de la información recibida de los esclavos (a través del objeto “[Ex] Detección de presencia: entrada de esclavo”) y de la suya propia. El objeto encargado de indicar el estado de ocupación es “[Ex] Detección de presencia: estado de ocupación (salida de maestro)”.
Las transiciones entre un estado de presencia y otro darán lugar a los envíos al bus que el integrador configure por parámetro.
El algoritmo de detección de presencia como tal tiene lugar del siguiente modo:
- La habitación parte inicialmente del estado “No ocupado”.
- Al recibirse la apertura de la puerta de la estancia (por el objeto de disparo) se adoptará el estado “Ocupado” (si aún no estaba activo).
- Al recibirse el cierre de la puerta de la estancia (por el objeto de disparo):
- Se iniciará el tiempo de espera, durante el cual el algoritmo ignorará las detecciones de movimiento efectuadas por el maestro o por los detectores esclavo.
- A continuación, el maestro iniciará el tiempo de escucha.
- Si él mismo o los detectores esclavos observan movimiento, se adoptará el estado “Ocupado” (si aún no estaba activo).
- Si expira el tiempo de escucha sin que ningún detector observe movimiento, se adoptará el estado “No ocupado”.
- Desde ese momento, cualquier detección de movimiento activará el estado “Ocupado” (si aún no estaba activo).
Se podrán establecer ciertos envíos (un valor binario, una escena, un valor de porcentaje o un modo HVAC) ante cambios de “Ocupado” a “No ocupado” o viceversa. Además, se enviará un objeto de estado siempre que cambie el estado de ocupación.
La detección de ocupación puede habilitarse o deshabilitarse, de una manera totalmente análoga a los canales de detección de presencia (ver sección 2.1.1) mediante los objetos de habilitación y de entrada de escenas.
Mientras la detección de ocupación se encuentre deshabilitada, se ignorará cualquier evento relacionado: detecciones de movimiento y objetos de disparo.
Es posible configurar un envío extra de los valores antes mencionados (binario, escena, HVAC, porcentaje) para las transiciones entre Habilitado e Deshabilitado (o viceversa), si bien esto no alterará el valor real del objeto de estado de ocupación.
Para prevenir detecciones de no ocupación indeseadas (falsas detecciones de ocupación) es posible enviar al bus un objeto de grabación de escena en el momento en que, estando en estado “Ocupado”, se reciba la señal de disparo. Si al concluir el tiempo de escucha no ha tenido lugar ninguna detección, se notificará (como habitualmente) la conmutación al estado “No ocupado”. Pero en estas circunstancias, si se detecta movimiento sin que previamente se haya recibido nuevamente el valor de disparo, entonces se considerará la situación anterior como una “falsa no ocupación” (en realidad la estancia seguía ocupada), por lo que se enviará la orden de ejecución de la escena anteriormente grabada, de modo que la estancia recuperará el estado en que se encontrase antes del envío de la no ocupación y se pasará nuevamente al estado “Ocupado” (en este caso particular no se harán los envíos parametrizados para esta transición, aunque sí el objeto de estado de ocupación).
Ejemplo: Falsa detección de habitación vacía.
- Supóngase una habitación con dos personas durmiendo (estado “Ocupado”). Si se ignora la detección de falsas ocupaciones, al salir una de ellas sale de la habitación esta pasará a “No ocupado”. Si posteriormente la otra persona se mueve, se pasará a “ocupado” y se enviará la orden correspondiente, con lo que por ejemplo se encenderá la luz. Si por el contrario se utiliza esta opción, en el momento en que la persona que sigue en la habitación se mueva, no se ejecutará la acción de ocupación por no haberse recibido un nuevo valor de disparo (una nueva apertura de la puerta).
En caso de que se parametrice, será posible aplicar este algoritmo de falsa detección de no ocupación solo cuando la habitación esté vendida. Y, de forma independiente, también será posible parametrizar un filtro de detecciones, para que una vez que haya transcurrido un tiempo llamado “de seguridad”, desde que finalice el tiempo de escucha (en estado “no ocupado”) se necesiten varias detecciones en una determinada ventana de tiempo para que se produzca el envío de escena de falsa detección de no ocupado.
Importante
- A la hora de contabilizar las detecciones parametrizadas en el filtro se tendrán en cuenta las realizadas por cualquier detector parametrizado en el dispositivo en cuestión, es decir, la suma de las detecciones del maestro y sus esclavos.
- Si durante el mencionado tiempo de seguridad se recibe una detección por cualquier detector, no se aplicará el filtro e inmediatamente se enviará la escena de falsa detección de no ocupado.
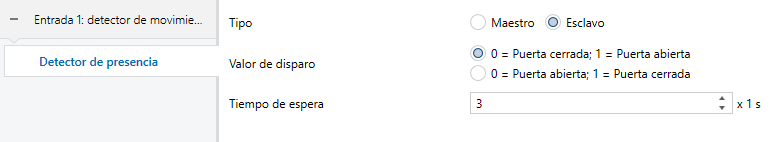
Cuando se configura el detector de presencia como “Maestro”, tenemos una serie de configuraciones adicionales en comparación a las que tenemos al configurarlo como “Esclavo”.
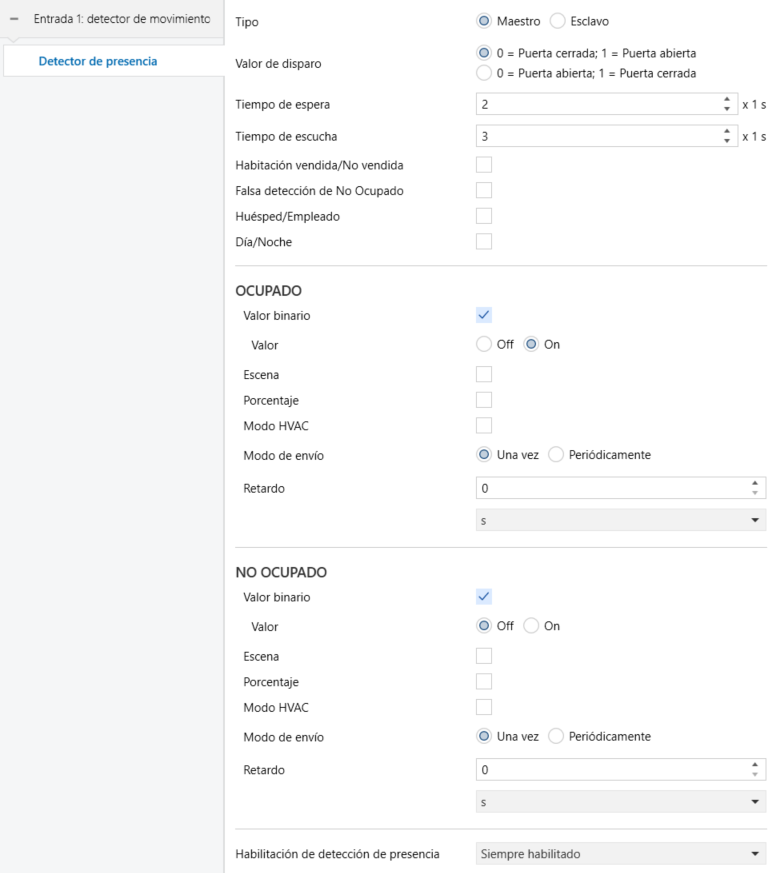
- Tipo [Maestro / Esclavo]: selecciona el tipo de canal de detector de presencia.
- Valor de disparo [0 = Puerta cerrada; 1 = Puerta abierta / 0 = Puerta abierta; 1 = Puerta cerrada]: determina qué valores, al recibirse por “[Ex] Disparador de detección de presencia”, indicarán el estado de la puerta.
- Tiempo de espera [0…2…65535] [x1 s]: establece el valor del tiempo de espera para pasar a no ocupación, que empieza a contarse tras recibirse el disparo de puerta cerrada. Este valor puede modificarse en tiempo de ejecución mediante el objeto “[Ex] Detección de presencia: tiempo de espera”.
Nota
Los tiempos de espera de los esclavos deberán ser mayores (o iguales) que el tiempo de espera del maestro para asegurar un comportamiento correcto.
- Tiempo de escucha [1…3…65535] [x1 s]: establece el valor del tiempo de escucha, que empieza a contarse tras expirar el tiempo de espera. Este valor puede modificarse en tiempo de ejecución mediante el objeto “[Ex] Detección de presencia: tiempo de escucha”.
- Habitación vendida / No vendida [habilitado / deshabilitado]: permite el envío de un valor de escena diferente para la primera detección (solo para huésped). Al activarse esta funcionalidad se mostrará el objeto binario “[Ex] Detección de presencia: habitación vendida/no vendida”, por el que deberá recibirse el estado de la habitación.
- Configuración [0 = No vendida; 1 = Vendida / 0 = Vendida; 1 = No vendida]: determina qué valor se asocia a cada una de las opciones.
En caso de habilitarse esta funcionalidad se mostrarán parámetros adicionales para la ocupación.
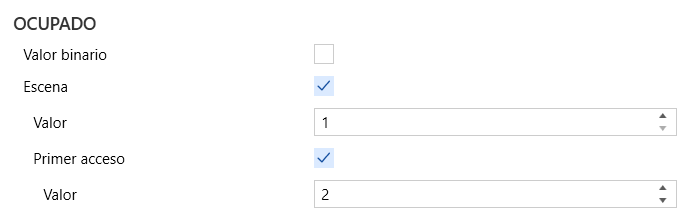
- Primer acceso [habilitado / deshabilitado]: permite la configuración del valor de escena para el primer acceso.
- Valor [1…2…64]: valor de escena a enviar para el primer acceso de un huésped.
- Falsa detección de No Ocupado [habilitado / deshabilitado]: habilita o deshabilita el algoritmo de falsa detección de habitación vacía. En caso de habilitar este parámetro se muestran los siguientes:
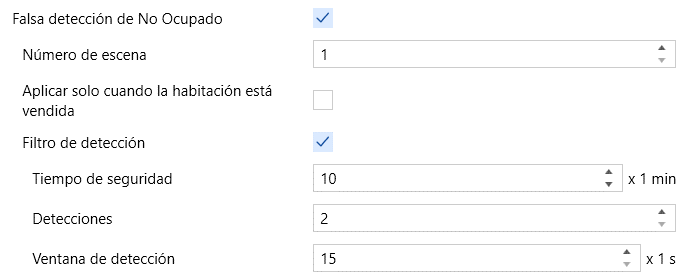
- Número de escena [1…64]: define el número de la escena a grabar y ejecutar en caso de falsa detección de no ocupación.
- Aplicar solo cuando la habitación está vendida [habilitado / deshabilitado]: este parámetro solo aparece en caso de haber habilitado “Habitación vendida/No vendida” y al habilitarlo se consigue que el algoritmo de falsa detección de no ocupado solo aplique cuando por el objeto correspondiente se haya recibido el estado de habitación “vendida”.
- Filtro de detección [habilitado / deshabilitado]: habilita o deshabilita el filtro para el envío de la escena de falsa detección de no ocupado. En caso de habilitarlo aparecen los objetos “[Ex] Detección de presencia: tiempo de seguridad”, “[Ex] Detección de presencia: número de detecciones del filtro” y “[Ex] Detección de presencia: ventana de detección del filtro” que permiten modificar el filtro sin necesidad de realizar una programación. Estos objetos se corresponden, respectivamente, a los siguientes parámetros:
- Tiempo de seguridad [0…10…1440] [x1 min]: define el tiempo que debe pasar desde que finaliza el tiempo de escucha (tras pasar a “no ocupado”) hasta que se comienza a aplicar el filtro. En caso de recibir una detección antes de que este finalice, no se aplicará el filtro y se producirá directamente una falsa detección de no ocupado.
- Detecciones [2…5]: cantidad de detecciones necesarias para que se produzca una falsa detección de no ocupado.
- Ventana de detección [15…60] [x1 s]: intervalo de tiempo durante el que deben tener lugar la cantidad de detecciones parametrizadas para que se produzca la falsa detección de no ocupado.
Notas
- En caso de modificar el valor del número de detecciones o duración de la ventana de detección por objeto, el filtro será reiniciado, pero no el tiempo de seguridad.
- En caso de modificar el tiempo de seguridad por objeto, este será reiniciado.
- Si se produce un fallo de bus habiendo transcurrido el tiempo de seguridad, al recuperar la tensión del bus este tiempo no se habrá reiniciado y el filtro se comenzará a aplicar inmediatamente.
- Si se produce un fallo de bus durante el tiempo de seguridad, al recuperar la tensión del bus este se reiniciará.
- Huésped/Empleado [habilitado / deshabilitado]: permite el envío de diferentes valores de ocupación en función de si el acceso lo realiza un huésped o un empleado. Al activarse esta funcionalidad, se duplicarán los parámetros de ocupación y se mostrará el objeto binario “[Ex] Detección de presencia: acceso huésped/empleado”. A través de este objeto deberá recibirse el valor correspondiente a quién realiza el acceso.
- Configuración [0 = Huésped; 1 = Empleado / 0 = Empleado; 1 = Huésped]: determina qué valor se asocia a cada una de las opciones.
- Día/Noche [habilitado / deshabilitado]: permite que la configuración de los valores a enviar al entrar en “Ocupado” y en “No ocupado” sea diferente para el día y la noche. Al activarse esta funcionalidad, se duplicarán los parámetros correspondientes y se mostrará el objeto binario “[Ex] Detección de presencia: día/noche”, por el que deberán recibirse las transiciones de día a noche (y viceversa).
- Configuración [0 = Día; 1 = Noche / 0 = Noche; 1 = Día]: determina qué valores se asociarán al comienzo del día y de la noche.
La funcionalidad y la configuración de los apartados de “Ocupado” y “No ocupado” es totalmente análoga a lo explicado en la sección 2.1.1, si bien en este caso el valor se enviará a través del objeto “[Ex] Estado de presencia (Z)”, en donde “Z” depende del tipo de envío seleccionado (salvo que se trate de “Escena”, en cuyo caso se enviará a través de “[Detect. mov.] Escenas: salida”).
- Habilitación de detección de presencia: proporciona un mecanismo para la deshabilitación temporal de la función de detección de presencia. La funcionalidad y la configuración son totalmente análogas a lo explicado en la sección 2.1.1.
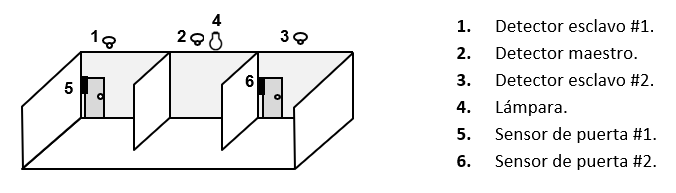
La figura anterior muestra un escenario con dos detectores de movimiento esclavos, un detector de movimiento maestro, dos sensores de puerta y una lámpara, que se quiere controlar de forma automática, en función de si existe o no presencia.
Los objetos que intervienen para una correcta detección de presencia son:
- Objeto “[Ex] Detección de presencia: salida de esclavo” del dispositivo al que esté conectado el detector esclavo número 1.
- Objeto “[Ex] Detección de presencia: salida de esclavo” del dispositivo al que esté conectado el detector esclavo número 2.
- Objeto “[Ex] Detección de presencia: entrada de esclavo” del dispositivo al que esté conectado el detector maestro.
- Objeto “[Ex] Disparador de detección de presencia” del dispositivo al que esté conectado el detector maestro.
- Objeto “[Ex] Disparador de detección de presencia” del dispositivo al que esté conectado el el detector esclavo número 1.
- Objeto “[Ex] Disparador de detección de presencia” del dispositivo al que esté conectado el detector esclavo número 2.
- Objeto “[Ex] [Interruptor/sensor] Flanco” (u otro equivalente) del dispositivo al que esté conectado el sensor de la puerta izquierda.
- Objeto “[Ex] [Interruptor/sensor] Flanco” (u otro equivalente) del dispositivo al que esté conectado el sensor de la puerta derecha.
- Objeto “[Ex] Estado de presencia (binario)” del detector al que esté conectado el detector maestro.
- El objeto de control de encendido/apagado del regulador que controla la lámpara.
Se requiere una dirección de grupo (A1) para los objetos A - C, otra dirección (A2) para los objetos D - H, y una tercera (A3) para los objetos I - J.
En la situación anterior, es posible reproducir la siguiente secuencia de eventos:
- Estando la habitación vacía y por tanto la detección de presencia en estado “no ocupado”, se abre la puerta de la izquierda y entra alguien. El dispositivo al que esté conectado el sensor de la puerta izquierda enviará una señal de disparo por A2 que será recibida por el detector esclavo número 1, el cual notificará detección posteriormente a través de A1.
- El dispositivo al que esté conectado el detector maestro recibirá tanto la señal de disparo (A2) como la detección (A1) y por tanto activará el estado “ocupado”, lo que hará que se encienda la lámpara (A3).
- Otra persona entra en la habitación a través de la puerta de la derecha. Su sensor y el detector esclavo número 2 reaccionarán como en el caso de arriba. Sin embargo, al estar la detección de presencia del dispositivo del detector maestro ya en estado “ocupado”, no ocurrirá nada en la lámpara.
- Posteriormente, una de las dos personas abandona la habitación (mientras la otra persona permanece en el interior, en la zona central). Por tanto, se enviará el disparo y posteriormente los dos esclavos cambiarán a “no detección”.
- Mientras alguno de los detectores (maestro o esclavo) siga detectando movi-miento, se mantendrá el estado “ocupado” y por ello la lámpara no se apagará.
- Si la persona que permanecía en la sala finalmente sale de ella (por cualquiera de las puertas), los detectores esclavos y maestro pasarán definitivamente a “no detección”. Y una vez transcurrido el tiempo de escucha, la detección de presencia pasará a “no ocupado”, con lo que la lámpara se apagará.
Nótese que si la persona que permanece en la estancia se encuentra durmiendo cuando la otra se marcha, se adoptará el estado “no ocupado”, con lo que cualquier movimiento posterior que efectúe la persona que está durmiendo activará nuevamente el estado “ocupado”, lo que encenderá la lámpara.
Para evitarlo, se puede activar la función de falsa detección de “no ocupado”. De esta manera, cuando la primera persona se marcha, se enviará al bus una orden para grabar la escena actual, la cual será reproducida de nuevo (en lugar de encenderse la lámpara) cuando la persona que permanece durmiendo se mueva (esto es, cuando se pase al estado “ocupado” por detectarse movimiento, pero sin una señal previa de disparo desde los sensores de las puertas).
2.1.2.2. Esclavo
Los detectores esclavos notificarán al detector maestro las situaciones de detección enviando un “1” a través del objeto “[Ex] Detección de presencia: salida de esclavo”. Dependiendo del valor de ocupación dado por el objeto “[Ex] Detección de presencia: estado de ocupación” se enviarán todas las detecciones realizadas por detectores esclavos (cuando el estado sea “no ocupado”) o únicamente la primera (cuando el estado sea “ocupado”).
Los detectores esclavos disponen del objeto “[Ex] Detección de presencia: estado de ocupación (entrada del maestro)” el cual debe enlazarse al anteriormente mencionado objeto del maestro.
La única forma de pasar del estado de detección al de no detección será tras la recepción de la señal de disparo (el cierre de una puerta), por lo que también en los detectores esclavo aparecerá el objeto “[Ex] Disparador de detección de presencia”.
Cuando se reciba esta señal de disparo, se dejará pasar un tiempo de espera (configurable), cuya cuenta se reiniciará si se recibe nuevamente el disparo. Transcurrido ese tiempo, el esclavo cambiará a no detección. Una vez en no detección, al detectarse movimiento se cambiará a detección.
Parametrización ETSLa funcionalidad y configuración de los parámetros disponibles al configurar el detector como esclavo son análogas a lo explicado en la sección 2.1.2.1.