Entradas binarias: 2.2. Entrada X: Entrada Binaria
Las entradas configuradas como entradas binarias permiten al dispositivo llevar a cabo las siguientes tareas:
- Recuperar el estado (1/0) de la línea de entrada y detectar cambios (por ejemplo, pulsación de un botón, cambios en los sensores, etc.).
- Informar al bus KNX sobre los estados/cambios anteriores y ejecutar las correspondientes acciones, según el caso.
- Detectar sabotajes (es decir, niveles inesperados de voltaje en la línea) en las entradas configuradas como interruptor/sensor.
Cada entrada binaria es configurable como pulsador o interruptor/sensor, además de la posibilidad de conectar generadores de pulsos y por tanto configurar las entradas como contadores de pulsos.
Se podrá configurar un tiempo de supresión de rebotes de modo que se ignoren los rebotes de la señal durante un cierto período. En los casos en que la mecánica de los pulsadores y los interruptores provoque rebotes en la señal, esta funcionalidad puede ser de utilidad para prevenir comportamientos indeseados, tales como imprecisión en el recuento de pulsos o detección incorrecta de flancos o pulsaciones
Es posible bloquear / desbloquear cada entrada independientemente escribiendo en los objetos apropiados. Mientras una entrada permanece bloqueada, la aplicación ignorará las nuevas conmutaciones que puedan tener lugar en la línea. Por otro lado, cuando se produce el evento de desbloqueo, se realizará una nueva evaluación del estado actual de la entrada. Si difiere del estado previo al bloqueo se asumirá que ha tenido lugar un flanco y, por tanto, se activará la acción asociada.
Parametrización ETS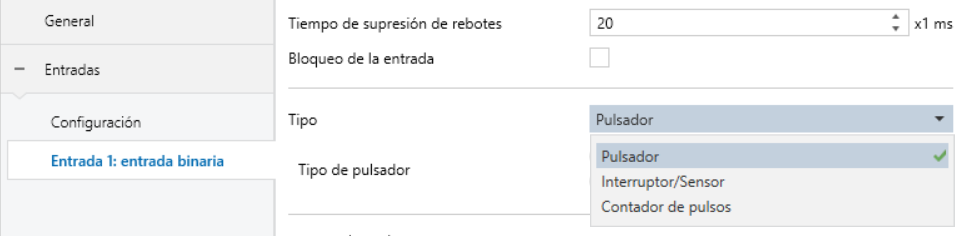
- Tiempo de supresión de rebotes [10…20…255] [x 1 ms]: intervalo de tiempo tras un flanco de subida o bajada durante el cual se ignora cualquier flanco adicional en la entrada.
- Bloqueo de la entrada [habilitado / deshabilitado]: permite bloquear o desbloquear la entrada mediante un objeto, al habilitar el checkbox aparece dicho objeto “[Ex] Bloquear entrada”.
- Tipo [Pulsador / Interruptor/Sensor / Contador de pulsos]: establece si la entrada es un “Pulsador” (ver sección 2.2.1), un “Interruptor/Sensor” (ver sección 2.2.2) o como un “Contador de pulsos” (ver sección 2.2.3).
2.2.1. Pulsador
Las acciones que tendrán lugar ante una pulsación corta, una pulsación doble, una pulsación triple o una pulsación larga (e incluso al soltar el pulsador) son independientes y parametrizables. Es posible configurar cuánto tiempo debe durar una pulsación para ser considerada como larga o cuánto tiempo debe existir entre varias pulsaciones cortas para ser consideradas como una pulsación múltiple.
Nota
Si se quiere una respuesta inmediata en la pulsación simple, se recomienda no configurar ninguna otra pulsación, ni larga ni múltiple.
Para cualquier tipo de pulsación es posible configurar un cierto retardo antes de enviar el valor al bus. En el caso de los valores binarios, se puede configurar también un reenvío periódico, que puede ser útil si se va a enlazar ese valor con un monitor de alarma o similar.
Todos los tipos de pulsación comparten las mismas acciones a parametrizar, pueden consistir en enviar al bus KNX un valor binario, control de persianas, regulación de luz o una orden de grabar/ejecutar una escena, además de la posibilidad de enviar un valor número constante.
Parametrización ETSCuando en Tipo de entrada binaria se selecciona “Pulsador”, están disponibles estos parámetros:
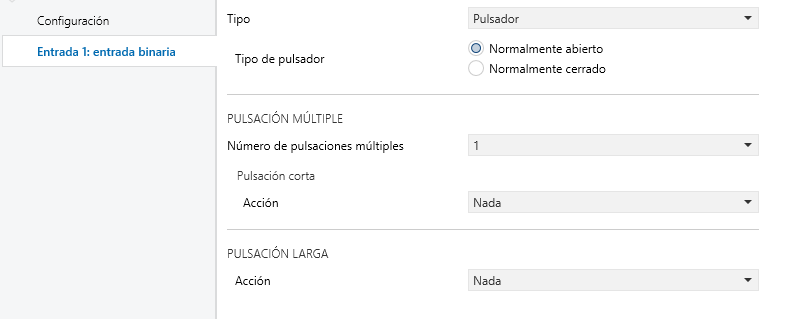
- Tipo de pulsador [Normalmente abierto / Normalmente cerrado]: permite configurar si el pulsador es de tipo normalmente abierto o normalmente cerrado.
- Número de pulsaciones múltiples [1 / 2 / 3]: permite habilitar pulsación doble y triple. Al elegir 3 pulsaciones múltiples desaparece la pulsación larga, ya que son incompatibles.
- Pulsación múltiple.
- Pulsación corta. Al asignar una acción diferente a “Nada” aparecerá el objeto correspondiente a dicha acción con la cabecera “[Ex][Puls. Corta]”.
- Pulsación doble. Al asignar una acción diferente a “Nada” aparecerá el objeto correspondiente a dicha acción con la cabecera “[Ex][Puls. Doble]”.
- Pulsación triple. Al asignar una acción diferente a “Nada” aparecerá el objeto correspondiente a dicha acción con la cabecera “[Ex][Puls. Triple]”.
- Tiempo entre pulsaciones [1 … 5 … 50] [x 0,1 s]: tiempo que debe haber entre pulsaciones para considerarse pulsación múltiple. Aparece si se habilita un número de pulsaciones múltiples superior a “1”.
Nota
Cuanto mayor sea este tiempo, más se deberá esperar para considerar una pulsación corta.
- Pulsación larga. Si se habilita una acción de pulsación larga diferente a “Nada”, aparece el objeto correspondiente a dicha acción con la cabecera “[Ex][Puls. Larga]” además del parámetro de tiempo de pulsación.
- Tiempo de pulsación larga [1 … 5 … 50] [x 0,1 s]: tiempo mínimo que debe durar una pulsación para ser considerada larga.
- Acción: Configura la acción que se realiza al recibir el tipo de pulsación correspondiente.
- Nada
- Envío de 0/1
- Control de persianas
- Regulación de luz
- Envío de escena
- Envío de constante de 1 byte (entero)
- Envío de constante de 1 byte (porcentaje)
- Envío de constante de 2 bytes (entero)
- Envío de constante de 2 bytes (coma flotante)
2.2.1.1. Nada
No realiza ninguna acción tras pulsación, equivale a estar deshabilitado.

2.2.1.2. Envío de 0/1
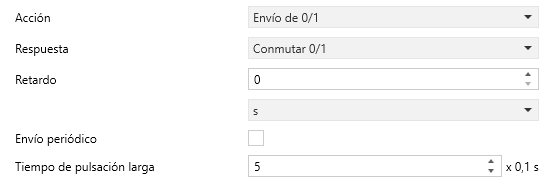
- Respuesta [0 / 1 / Conmutar 0/1]: permite configurar el valor que se enviará por el objeto de comunicación cada vez que se detecte la pulsación. Dependiendo de la respuesta seleccionada, aparecerá un objeto de comunicación con la cabecera de la pulsación y el nombre de la respuesta.
- Retardo [0 … 255] [s / min] [0 … 18] [h]: tiempo de retardo desde que se recibe la pulsación en la entrada hasta que se envía el valor por el objeto al bus.
- Envío periódico [habilitado / deshabilitado]: permite enviar de forma periódica el último valor de los objetos. Al habilitar el checkbox aparecen los parámetros siguientes:
- Respuesta de reenvío [Siempre / Solo para 0 / Solo para 1]: (únicamente cuando la respuesta es “Conmutar 0/1”) se puede configurar si se quiere que el envío se produzca para uno de los valores del objeto o para ambos.
- Periodo de reenvío [1 … 255] [s / min] [1 … 18] [h]: permite configurar el tiempo que transcurrirá entre envíos.
2.2.1.3. Control de persianas
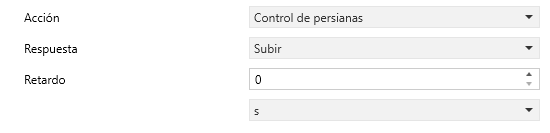
- Respuesta [Subir / Bajar / Subir/Bajar (conmutado) / Parar/Paso arriba / Parar/Paso abajo / Parar/Paso (conmutado)]: permite configurar el valor que se enviará por el objeto de comunicación cada vez que se detecte la pulsación. Dependiendo de la respuesta seleccionada, aparecerá un objeto de comunicación con la cabecera de la pulsación y el nombre de la respuesta. Si se selecciona la respuesta “Subir/Bajar (conmutado)” aparecerá un objeto que recibirá el estado en el que se encuentra la persiana “[Ex][Puls. X] Estado de la persiana (entrada)”.
- Retardo [0 … 255] [s / min] [0 … 18] [h]: tiempo de retardo desde que se recibe la pulsación en la entrada hasta que se envía el valor por el objeto al bus.
2.2.1.4. Regulación de luz
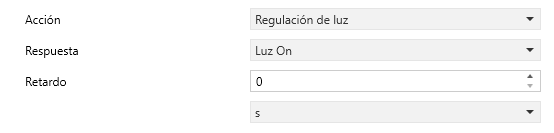
- Respuesta [Luz On / Luz Off / Luz On/Off / Aumentar luz / Disminuir luz / Aumentar/Disminuir luz (conmutado)]: permite configurar el valor que se enviará por el objeto de comunicación cada vez que se detecte la pulsación. Dependiendo de la respuesta seleccionada, aparecerá un objeto de comunicación con la cabecera de la pulsación y el nombre de la respuesta. Si se selecciona alguna respuesta de aumentar o disminuir aparece la configuración del paso de regulación:
- Paso de regulación [1.56% / 3.12% / 6.25% / 12.5% / 25% / 50% / 100%]: incremento/decremento de la luz en cada pulsación.
- Retardo [0 … 255] [s / min] [0 … 18] [h]: tiempo de retardo desde que se recibe la pulsación en la entrada hasta que se envía el valor por el objeto al bus.
2.2.1.5. Envío de escena
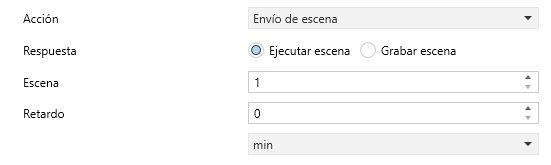
- Repuesta [Ejecutar escena / Grabar escena]: envía la orden de ejecutar o guardar la escena deseada.
- Escena [1 … 64]: número de escena a ejecutar o grabar.
- Retardo [0 … 255] [s / min] [0 … 18] [h]: tiempo de retardo desde que se recibe la pulsación en la entrada hasta que se envía el valor por el objeto al bus.
2.2.1.6. Constante de X Bytes
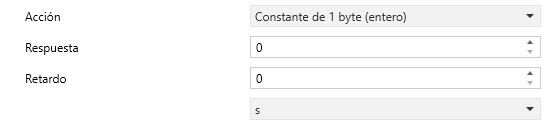
- Respuesta: valor numérico constante que se quiere enviar cada vez que se reciba la pulsación.
Respuesta según la acción elegida:
- Constante de 1 byte (entero): [0 … 255]. Se envía a través del objeto “[Ex][Puls. X] Valor constante (entero)”.
- Constante de 1 byte (porcentaje): [0 … 100]: Se envía a través del objeto “[Ex][Puls. X] Valor constante (porcentaje)”.
- Constante de 2 bytes (entero): [0 … 65535]. Se envía a través del objeto “[Ex][Puls. X] Valor constante (entero)”.
- Constante de 2 bytes (come flotante): [-671088,64 … 0 … 670433,28]. Se envía a través del objeto “[Ex][Puls. X] Valor constante (coma flotante)”.
- Retardo [0 … 255] [s / min] [0 … 18] [h]: tiempo de retardo desde que se recibe la pulsación en la entrada hasta que se envía el valor por el objeto al bus.
2.2.2. Interruptor/Sensor
Se enviarán valores binarios (configurables) al bus cada vez que se detecten flancos de subida o de bajada en la línea de entrada. Se podrá configurar una acción diferente para cada uno de los flancos.
Es posible introducir un cierto retardo antes de enviar estos valores al bus KNX (un retardo para el “0” y un retraso para el “1” sin importar cuál de los dos se envía tras cada uno de los flancos: subida o bajada). Además, es posible el reenvío periódico del último valor configurando el periodo deseado.
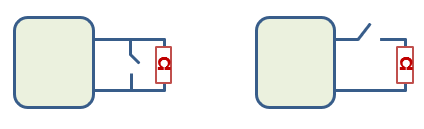
Opcionalmente se pueden realizar comprobaciones de seguridad para las entradas de tipo Interruptor/sensor, siempre que se conecte una resistencia de fin de línea al interruptor/sensor. El valor de dicha resistencia debe ser configurado por parámetro (los valores disponibles son 2,2 kΩ, 2,7 kΩ, 3,3 kΩ, 4,7 kΩ y 10 kΩ), así como si se ha conectado en paralelo o en serie, lo que depende del tipo de interruptor/sensor (normalmente abierto o normalmente cerrado).
- Si se configura como normalmente abierto, la línea se mantendrá en un nivel bajo de tensión en ausencia de la situación indeseada. Sin embargo, si ocurre esta situación, se producirá un flanco de subida (el interruptor/sensor se cierra). Este tipo de sensor requiere la conexión de la resistencia de fin de línea en paralelo.
- Por otro lado, si se configura como normalmente cerrado, la línea se mantiene en un nivel de alta tensión hasta que ocurra la situación no deseada, lo que producirá un flanco de bajada (el interruptor/sensor se abrirá). Esto requiere la conexión de la resistencia de fin de línea en serie.
Por medio de esta resistencia, será posible distinguir no sólo los dos estados del interruptor/sensor, sino también niveles inesperados de voltaje (por ejemplo, cortocircuitos y circuitos abiertos debidos a una avería o un sabotaje), que serán comunicados al bus a través de objetos de alarma.
Cuando en Tipo de entrada binaria se selecciona “Interruptor/sensor”, están disponibles los siguientes parámetros:
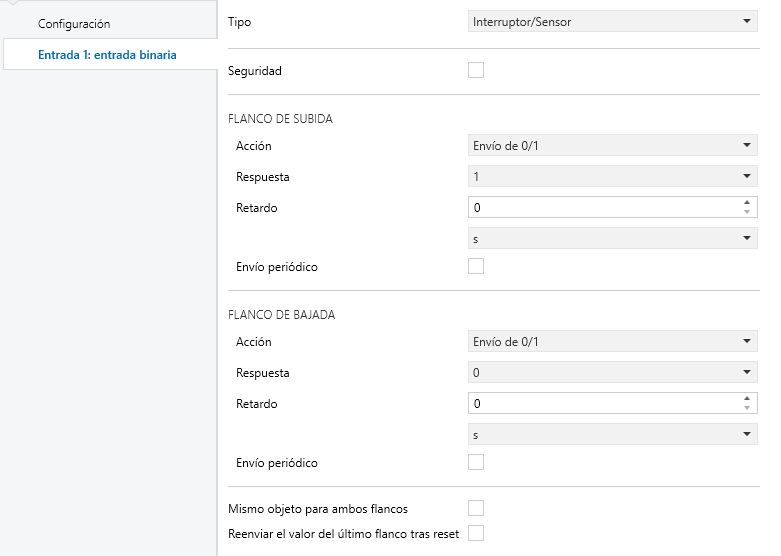
- Seguridad [habilitado / deshabilitado]: esta casilla se determina si la entrada dispone de una resistencia de fin de línea, de manera que sea posible detectar sabotajes y averías (que se notificarán enviando periódicamente el valor “1” a través del objeto “[Ex] Alarma: avería, sabotaje, línea inestable”; una vez cese la situación, se enviará un “0” por este objeto). Al seleccionarla aparecen dos parámetros más:
- Tipo de interruptor/sensor [N.A. (resistencia en paralelo) / N.C. (resistencia en serie)]: establece si el interruptor/sensor es de tipo normalmente abierto y, por tanto, con una resistencia conectada en paralelo o normalmente cerrado y, por tanto, con una resistencia conectada en serie.
- Valor de resistencia [2,2 kΩ / 2,7 kΩ / 3,3 kΩ / 4,7 kΩ / 10 kΩ]: establece el valor de la resistencia.
- Acción por flanco de subida o de bajada: valor que se desea enviar por el objeto “[Ex][Interruptor/Sensor][Flanco de subida/bajada]” al detectar un flanco de subida, de bajada, ambos o ninguno. Tendrá las mismas acciones y retardos que las opciones explicadas para Pulsador. Para más información, ver apartado 2.2.1.
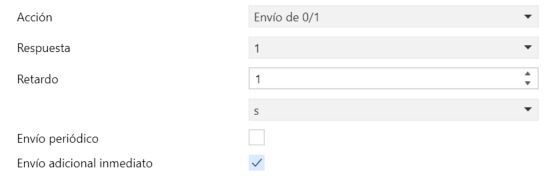
Si se configura la acción “Envío 0/1” y se tiene un retardo diferente de “0”, aparece el siguiente parámetro:
- Envío adicional inmediato [habilitado / deshabilitado]: habilita un objeto extra con la misma acción configurada en el flanco. El envío de este objeto se realiza de manera inmediata tras la llegada del flanco.
- Mismo objeto para ambos flancos [habilitado / deshabilitado]: permite tener un objeto común para la transmisión de ambos flancos.
- Reenviar la acción del último flanco al volver la tensión [habilitado / deshabilitado]: determina si el estado de la entrada (es decir, la acción correspondiente a la activación de ese estado) debe enviarse siempre al bus cuando el dispositivo se recupera de un fallo de tensión, incluso si el estado es el mismo que el anterior al fallo de tensión. Al habilitar este objeto aparece un retardo configurable para este reenvío:
- Retardo de envío [2 … 255] [x 1 s]: tiempo de retardo desde que vuelve la tensión del bus hasta que se envía el valor del objeto.
2.2.3. Contador de pulsos
La función de contador de pulsos consiste en contar el número de flancos recibidos en la entrada. Es posible seleccionar el tipo de flanco a contar y el tamaño del contador. Se podrá parametrizar también el tipo de envío al bus KNX: periódico, ante cambio de valor o cuando se alcance un valor objetivo.
Se podrá poner a cero el contador en todo momento (siempre que no exista un bloqueo en la entrada) mediante un objeto binario específico.
Parametrización ETSCuando en Tipo de entrada binaria se selecciona “Contador de pulsos” están disponibles los parámetros:
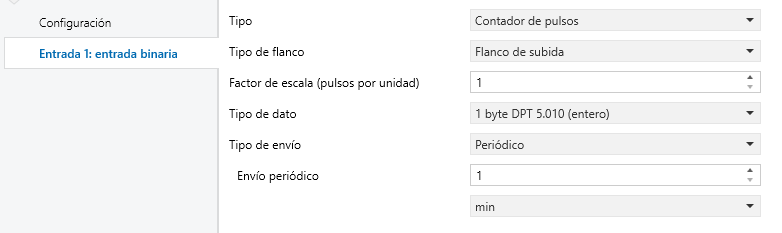
- Tipo de flanco [Flanco de subida / Flanco de bajada / Flanco de subida y bajada]: establece qué eventos actualizarán el valor del contador.
- Factor de escala [1…65535]: establece el número de flancos que incrementará en una unidad el contador.
- Tipo de dato: establece el tamaño máximo que tendrá el objeto de salida del contador.
- [1 bit DPT 1.016 Envío 1].
- [1 byte DPT 5.010 (entero)].
- [2 bytes DPT 7.001 (entero)].
- [2 bytes DPT 9.024 Potencia (kW)].
- [2 bytes DPT 9.025 Caudal (l/h)].
- [4 bytes DPT 12.001 (entero)].
- [4 bytes DPT 13.002 Caudal (m3/h)].
- [4 bytes DPT 13.010 Energía (W/h)].
- [4 bytes DPT 13.013 Energía (kW/h)].
- [4 bytes DPT 14.056 Potencia (W)].
- [4 bytes DPT 14.076 Volumen (m3)].
- Tipo de envío [Periódico / Cambio de valor / Valor objetivo]: establece cuándo se debe enviar al bus el valor del contador, a través del objeto “[Ex] [Cont. Pulsos] Contador”.
- [Periódico]: el objeto se enviará de manera cíclica, con un período configurable mediante el parámetro Envío periódico [1…255] [s / min] [1…18] [h].
- [Cambio de valor]: el objeto se enviará siempre que cambie de valor.
- [Valor objetivo]: el envío se realizará cuando el valor del contador alcance un valor parametrizado, a continuación, la cuenta se reiniciará desde cero. El valor a alcanzar se configurará mediante el parámetro Valor final.
- [0 … 255] para 1 byte (entero).
- [0 … 65 535] para 2 bytes (entero).
- [0 … 670 434] para Potencia (kW) y Caudal (l/h).
- [0 … 2 147 483 647] para Caudal (m3/h), Energía (Wh) y Energía (kWh).
- [0 … 4 294 967 295] para 4 byte (entero), Potencia (W) y Volumen (m3).
Nota
Los valores indicados corresponden a los tipos de dato de 1 byte, 2 bytes y 4 bytes. El tipo de dato de 1 bit únicamente envía “1” y los rangos no se modifican con el tamaño, por lo que todos los tipos de datos de 2 bytes y 4 bytes tienen el mismo rango para valor final.